دانشمندان MIT ربات کوچکی ساختند که با سلولهای ماهیچهای زنده شنا میکند
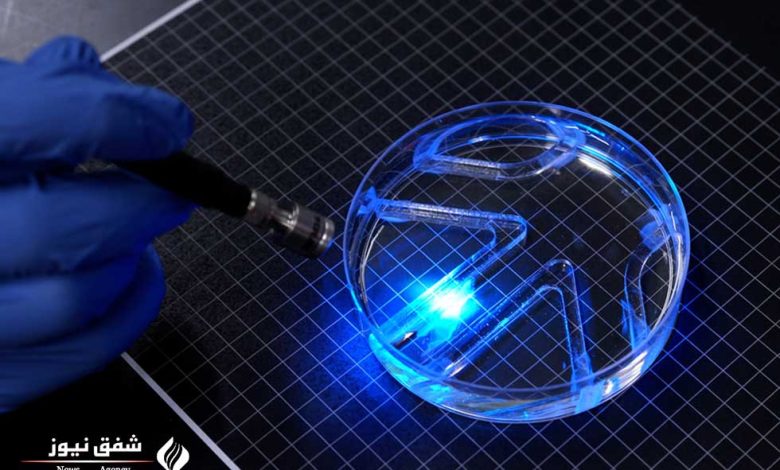
مهندسان MIT ربات شناگری ساختهاند که نیروی حرکتی خود را از سلولهای ماهیچهای زنده و تحریکشونده با نور دریافت میکند.
به گزارش سرویس اخبار گوناگون شفق نیوز، مهندسان مؤسسه فناوری ماساچوست (MIT) ربات شناگری ساختهاند که نیروی حرکتی خود را از سلولهای ماهیچهای زنده و تحریکشونده با نور دریافت میکند. ربات از یک چارچوب ژلی نازک و دو باله تشکیل شده است و در آزمایشهای انجامشده توانست در آب حرکت کند، تغییر جهت دهد و از یک مسیر آبی ساده عبور کند.
جزئیات این پژوهش در ۲۹ سپتامبر ۲۰۲۶ در وبسایت رسمی MIT منتشر شد. مقاله علمی این تحقیق نیز با عنوان 2D Skeletal Muscle Thin Film Actuators Enhance Efficiency of Biohybrid Robots در مجله Advanced Functional Materials منتشر شده است. این طرح در حوزه رباتیک زیستهیبریدی قرار میگیرد. حوزهای که در آن بافت زنده با ساختارهای مهندسیشده ترکیب میشود تا حرکت و عملکرد یک دستگاه را تأمین کند.
رباتی با چارچوب ژلی و دو باله ماهیچهای
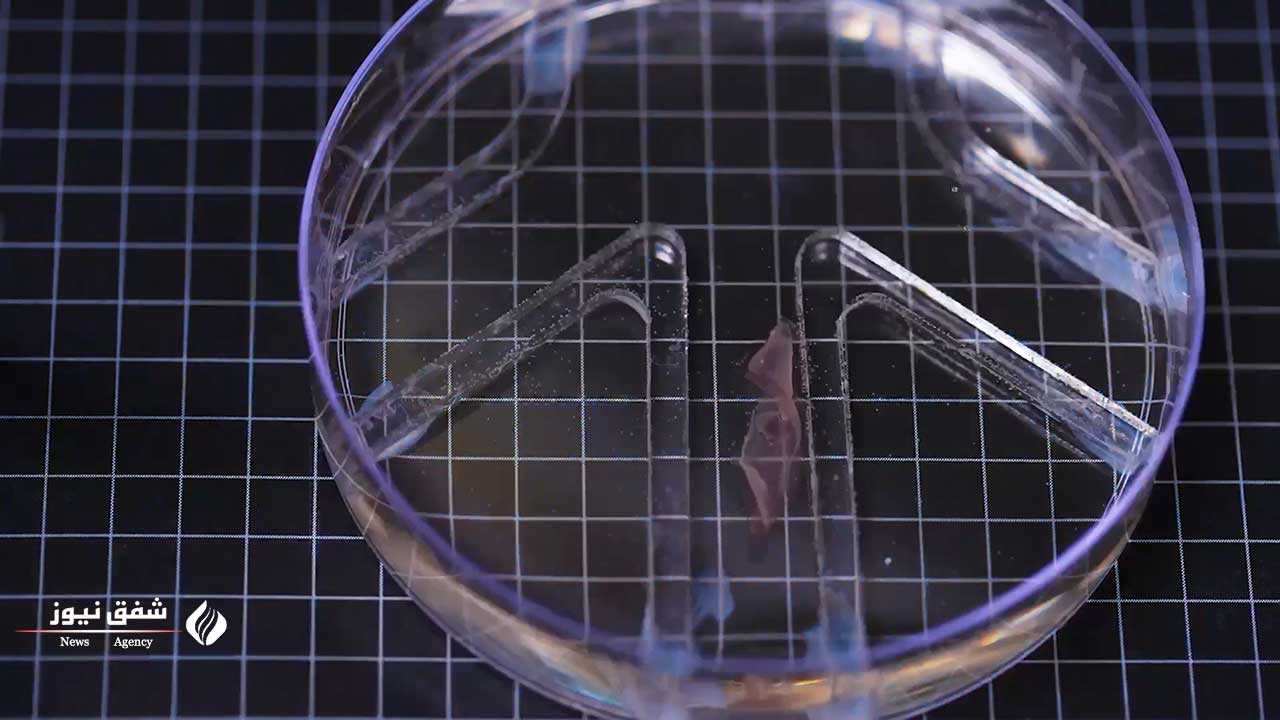
ساختار اصلی ربات از یک لایه ژل به نام ژلاتین متاکریلات (GelMA) تشکیل شده است. این ماده در مهندسی بافت کاربرد دارد و در این پژوهش بهعنوان چارچوب نگهدارنده سلولهای ماهیچهای استفاده شد. ابعاد چارچوب در حدود طول و عرض یک تکه آدامس توصیف شده و ضخامت لایه ژلی به حدود نیم میلیمتر میرسد.
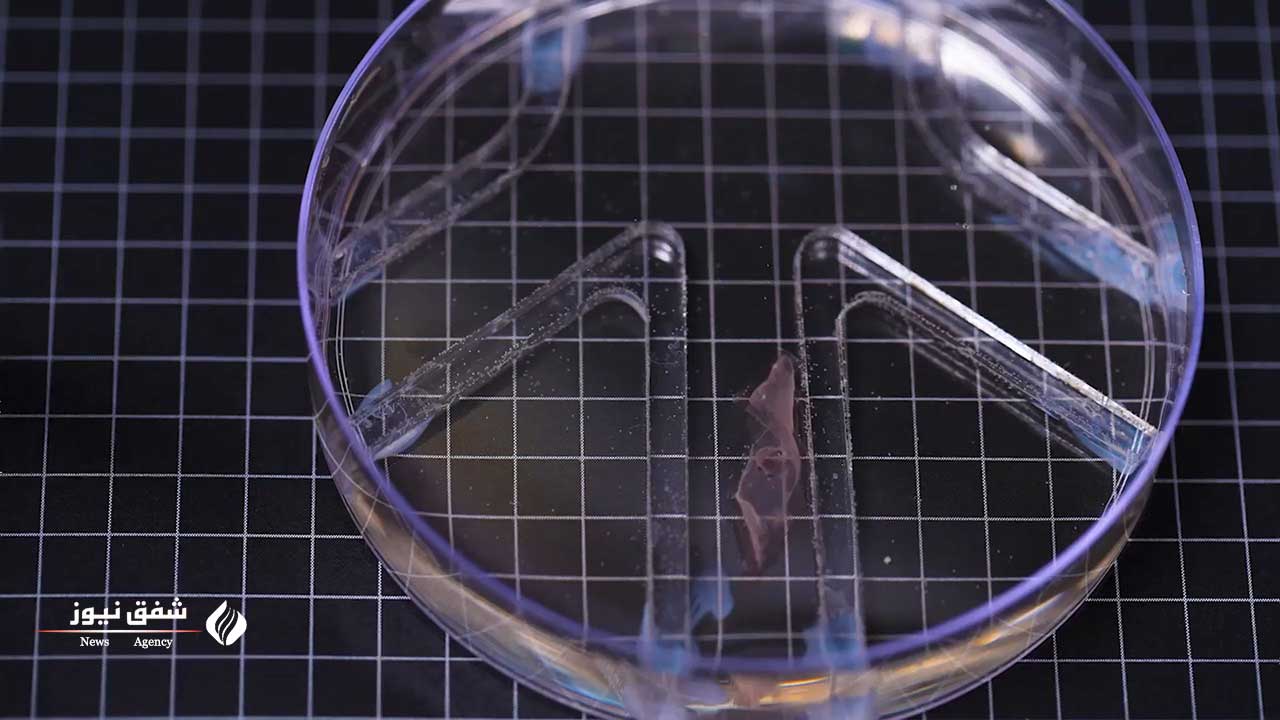
دو بخش این ساختار نقش باله را دارند. سطح هر باله با لایهای از سلولهای ماهیچهای زنده پوشانده شده است. این سلولها بهصورت ژنتیکی مهندسی شدهاند تا در واکنش به تابش نور منقبض شوند. هنگامی که نور به یک سمت ربات تابانده میشود، سلولهای همان سمت منقبض میشوند و باله را به حرکت درمیآورند.
کنترل حرکت با تابش نور انجام میشود. پژوهشگران با تغییر محل تابش و زمانبندی تحریک نوری، حرکت بالهها را کنترل کردند. تحریک جداگانه هر باله امکان تغییر جهت را فراهم میکند و تابش نور به هر دو سمت باعث حرکت همزمان بالهها میشود.
سرعت ربات در آزمایشهای آبی
تیم تحقیقاتی ربات را در ظرف آزمایشگاهی حاوی آب قرار داد و یک منبع نور را بهصورت دستی جابهجا کرد. ربات با واکنش به نور و حرکت بالههای خود توانست در مسیر آبی طراحیشده حرکت کند و از پیچهای آن عبور کند.
بر اساس گزارش MIT، این ربات در بیشترین سرعت ثبتشده در آزمایشها، در هر دقیقه مسافتی برابر با حدود چهار برابر طول بدن خود را طی کرد. این عدد سرعت حرکت ربات را نسبت به ابعاد بدن آن نشان میدهد، نه سرعت برحسب متر بر ثانیه. پژوهشگران در این مرحله بر اثبات توانایی تولید نیروی کافی برای شنا تمرکز داشتند و افزایش سرعت را بهعنوان هدف مرحله بعدی معرفی کردند.
«ربات با وجود اندازه کوچک خود، نیروی قابلتوجهی تولید میکند؛ حرکت در آب به نیروی زیادی نیاز دارد.»
ریتو رامان، دانشیار مهندسی مکانیک MIT
چرا جنس ژل در حرکت ربات اهمیت دارد؟
پژوهشگران برای افزایش نیروی تولیدشده توسط سلولها، ترکیب شیمیایی، سختی و شکل شیارهای سطح چارچوب را بررسی کردند. در طرح قبلی این گروه، از فیبرین بهعنوان ماده نگهدارنده سلولها استفاده شده بود؛ اما این ژل نرم در برابر نیروهای ناشی از انقباض ماهیچهها تغییر شکل میداد و بخشی از عملکرد موردنیاز را محدود میکرد.
در آزمایشهای جدید، سلولهای ماهیچهای روی ژلهای دارای سختی و هندسه متفاوت رشد داده شدند. پژوهشگران دریافتند شیارهایی با مقطع مربعی به همراستایی بهتر سلولها کمک میکنند. سلولهایی که در جهت مشابه رشد میکنند، راحتتر به رشتههای ماهیچهای هماهنگ تبدیل میشوند و هنگام انقباض، نیروی بیشتری تولید میکنند.
استفاده از ژل سختتر GelMA نیز به حفظ آرایش سلولها و افزایش نیروی انقباض کمک کرد. ضخامت حدود نیم میلیمتر برای لایه ژلی، پشتیبانی لازم را فراهم میکرد و در عین حال وزن ساختار را پایین نگه میداشت. پژوهشگران همچنین با تابشهای تکراری نور، سلولهای ماهیچهای را تمرین دادند تا عملکرد آنها پیش از استفاده در ربات تقویت شود.
کاربردهای احتمالی رباتهای زیستهیبریدی
در گزارش شفق نیوز، کاربردهای احتمالی این فناوری را باید از نتایج فعلی آزمایش جدا کرد. ربات ساختهشده در MIT هنوز نمونهای آزمایشگاهی با شکل ساده است و پژوهشگران استفاده عملی از آن را در محیطهای طبیعی به نمایش نگذاشتهاند. هدف بعدی گروه، اصلاح طراحی بدنه برای افزایش سرعت شنا است.
به گفته تیم تحقیقاتی، رباتهای مجهز به بافت ماهیچهای زنده ممکن است در آینده برای پایش محیطهای آبی یا حرکت در فضاهای حساسی به کار گرفته شوند که استفاده از تجهیزات سخت و سنگین در آنها دشوار است.
این تحقیق با مشارکت ماهیرا باوا، آریِل برمن، لورا شوِندمن، فردوس افقاه، شانبیرون جانسون و ریتو رامان انجام شد. دفتر پژوهشهای دریایی ایالات متحده نیز بخشی از هزینههای این پژوهش را تأمین کرده است.
منبع پژوهش