سیستم خودران Waymo Driver گوگل
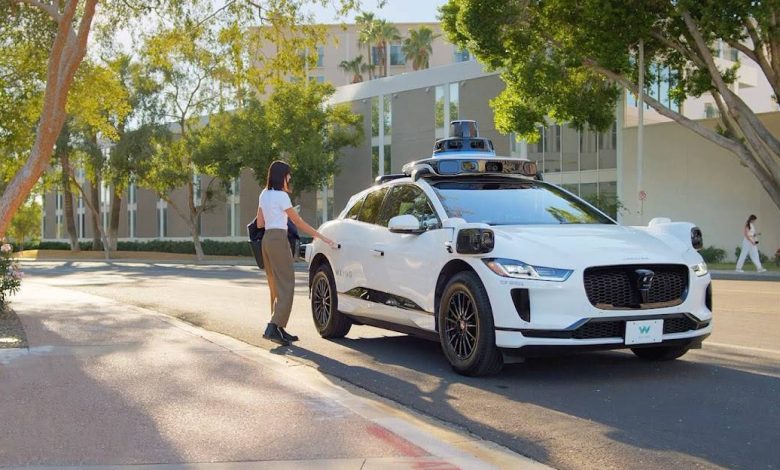
Waymo Driver نام فناوری رانندگی خودکار شرکت Waymo است که به عنوان یکی از پیشرفتهترین سامانههای خودران جهان شناخته میشود. این سیستم با هدف حذف کامل نیاز به راننده انسانی طراحی شده و کنترل خودرو را از لحظه شروع حرکت تا رسیدن به مقصد به طور کامل بر عهده میگیرد. Waymo سالها آزمایش در جادههای عمومی و میلیاردها مایل رانندگی شبیهسازیشده انجام داده تا رفتار خودرو در شرایط مختلف قابل پیشبینی و ایمن باشد. این فناوری با استفاده از ترکیب حسگرهای دقیق و الگوریتمهای هوش مصنوعی تلاش میکند خطاهای انسانی را از رانندگی حذف کند.
در نگاه کلی، سیستم خودران Waymo Driver نه یک «کمکراننده»، بلکه یک «راننده واقعی دیجیتال» است که به تصمیمگیری کامل مجهز شده است. این سیستم در شهرهای مختلف آمریکا مورد آزمایش و استفاده قرار گرفته و توانسته است رکورد کمترین نرخ تصادف در میان فناوریهای خودران را ثبت کند. در واقع مأموریت اصلی Waymo کاهش حوادث جادهای است و این موضوع را از طریق تحلیل ریسک، تکرار هزاران موقعیت خطرناک در شبیهسازی و ایجاد افزونگی در بخشهای حیاتی دنبال میکند.
هدف از توسعه سیستم Waymo Driver
هدف اصلی توسعه Waymo Driver ایجاد حملونقل شهری ایمن، قابل اعتماد و بدون نیاز به راننده است. شرکت Waymo با بررسی آمارهای جهانی تصادفات به این نتیجه رسید که بیشتر حوادث ناشی از خطای انسانی، عدم توجه، خستگی و واکنش دیرهنگام رانندگان است. بنابراین راهحل، حذف انسان از فرآیند رانندگی و سپردن کامل تصمیمگیری به یک سیستم دائماً هوشیار بود. Waymo Driver دقیقاً برای پاسخ به این نیاز طراحی شد تا بتواند با سرعت بالا محیط را تحلیل کند و دقیقتر از انسان تصمیم بگیرد.
علاوه بر ایمنی، Waymo Driver با هدف کاهش هزینههای حملونقل، کاهش ترافیک شهری و کاهش مصرف انرژی توسعه یافت. خودروهای خودران میتوانند با رعایت سرعت پایدار، شتابگیری کنترلشده و مسیرهای بهینه مصرف سوخت را کاهش دهند. همچنین با هماهنگی میان خودروهای خودران، امکان مدیریت بهتر جریان ترافیک وجود دارد. Waymo این فناوری را پایهای برای حملونقل آینده میداند.
ساختار سختافزاری و نرمافزاری Waymo Driver
Waymo Driver از ترکیب سنسورهای متعدد شامل لیدار، دوربین و رادار استفاده میکند تا دید کامل و چندبعدی از محیط اطراف خودرو ایجاد شود. لیدار با پرتاب پالسهای لیزری، نقشهای سهبعدی و لحظهای از محیط تولید میکند. دوربینها جزئیات دقیق مانند تابلوها، خطوط جاده و رفتار عابران را تشخیص میدهند. رادار نیز امکان تشخیص سرعت و فاصله اشیا در شرایط سخت مانند باران، مه یا تاریکی را فراهم میکند.
در لایه نرمافزاری، Waymo Driver به یک پردازشگر مرکزی متکی است که دادههای تمام حسگرها را در کسری از ثانیه تحلیل و تفسیر میکند. سپس با استفاده از نقشههای دقیق و الگوریتمهای هوش مصنوعی موقعیت خودرو را مشخص و مسیر مناسب را برنامهریزی میکند. سیستم در هر لحظه انتظار رفتار احتمالی دیگر خودروها و عابران را مدلسازی کرده و بر اساس این پیشبینیها بهترین تصمیم را اتخاذ میکند.
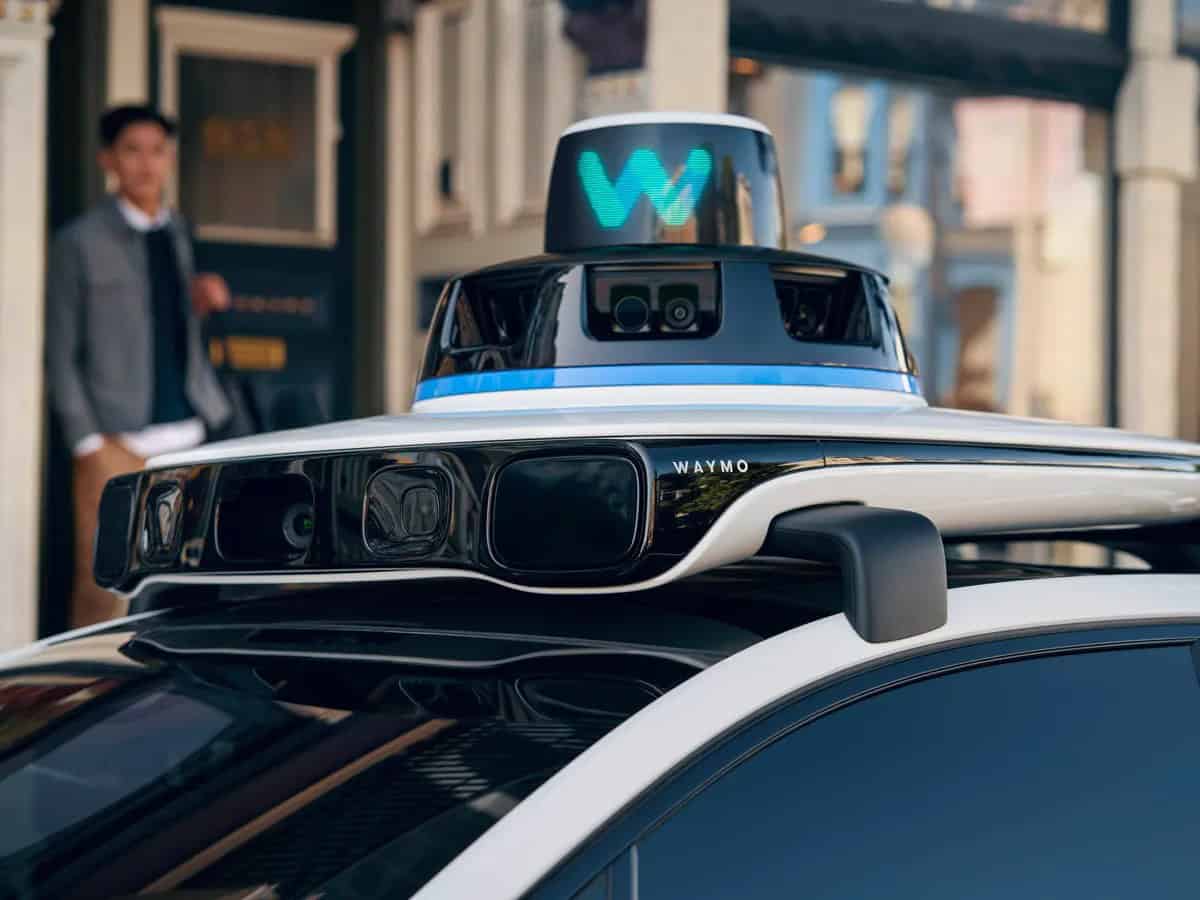
نسل ششم Waymo Driver و پیشرفتهای کلیدی
نسل ششم Waymo Driver یکی از مهمترین بهروزرسانیهای این فناوری است که تمرکز آن بر بهبود دقت، کاهش هزینه سختافزار و افزایش قابلیت اطمینان بوده است. در این نسل تعداد دوربینها، لیدارها و رادارها کاهش یافته ولی دقت آنها افزایش پیدا کرده است. همچنین طراحی پایدارتر شده و امکان عملکرد بهتر در شرایط محیطی سخت مانند بارندگی شدید و یخبندان فراهم شده است.
در این نسل، سیستم محاسباتی داخلی خودرو نیز تغییر کرده و به صورت افزونهای طراحی شده است. یعنی در صورت خرابی یکی از واحدهای پردازشی، واحد دیگر کنترل خودرو را بر عهده میگیرد تا خودرو بدون کنترل رها نشود. این معماری باعث شده Waymo Driver به یکی از معدود سیستمهای خودران جهان تبدیل شود که با استانداردهای بالای ایمنی سازگار است.
نحوه درک محیط و تحلیل رفتار کاربران جاده
Waymo Driver محیط را با ترکیب دادههای حسگرهای متعدد و نقشههای بسیار دقیق درک میکند. ابتدا تمام اجسام اطراف مانند خودروها، دوچرخهسواران، حیوانات، موانع و تابلوهای جادهای شناسایی میشوند. سپس سیستم سرعت، مسیر احتمالی و واکنش هر یک از این اجسام را پیشبینی میکند. این پیشبینیها بر اساس دادههای میلیاردها کیلومتر رانندگی واقعی و شبیهسازیشده بهدست آمدهاند.
پس از تحلیل محیط، سیستم مسیر مناسب را انتخاب میکند. این شامل تعیین سرعت مناسب، خط حرکتی درست، تصمیمگیری در تقاطعها و رفتار صحیح در مواجهه با شرایط غیرمنتظره است. Waymo Driver برای کاهش خطر، تصمیمگیری خود را با رویکرد حداقلسازی ریسک انجام میدهد.
ایمنی در طراحی Waymo Driver
ایمنی مهمترین بخش در طراحی Waymo Driver است. تمام اجزای کنترل شامل فرمان، ترمز و سیستمهای الکترونیکی دارای نسخه پشتیبان هستند. اگر یکی از این بخشها خراب شود، سیستم به سرعت کنترل را به بخش جایگزین منتقل میکند تا خودرو به حالت ایمن برسد. همچنین Waymo با انجام آزمایشهای گسترده در محیطهای شبیهسازیشده، تمام سناریوهای خطرناک را تکرار کرده تا رفتار سیستم در شرایط واقعی قابل اعتماد باشد.
تحقیقات مستقل نشان دادهاند که میزان تصادفات Waymo Driver در مقایسه با رانندگی انسانی بسیار پایینتر است. این بررسیها شامل میلیونها مایل رانندگی در محیطهای واقعی بوده و نشان میدهد خودروهای Waymo رفتار قابل پیشبینی، پایدار و منطقی دارند.
محدودیتها و مسیر آینده
با وجود پیشرفت چشمگیر، Waymo Driver هنوز محدودیتهایی دارد. شرایط بسیار بد جوی مثل برف سنگین یا یخزدگی میتواند دقت برخی حسگرها را کاهش دهد. به همین دلیل Waymo در حال توسعه الگوریتمهای جدید و بهبود سختافزار برای عملکرد بهتر در این شرایط است. همچنین توسعه در شهرهای جدید نیازمند نقشهبرداری دقیق و تنظیمات محلی است که زمانبر است.
در آینده، Waymo قصد دارد فناوری خودران خود را علاوه بر خودروهای روبوتاکسی، در خودروهای شخصی نیز عرضه کند. این موضوع میتواند تحول بزرگی در حملونقل شهری و خصوصی ایجاد کند.